
 观察员
-
女排直播视频新浪体育_女排直播视频新浪体育在线直播观看_女排直播视频新浪体育比赛直播在线免费观看/录像回放_24直播网
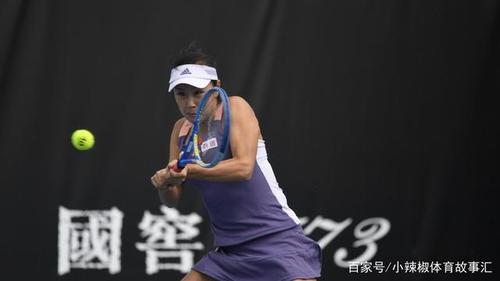
女排作为一项备受欢迎的体育项目,因其激烈的对抗和精彩的配合而吸引了众多观众的关注。随着科技的发展,观看女排比赛的方式也越来越多样化。其中,新浪体育提供的女排直播视频,以其高质量的画面和流畅的转播,为球迷带来了无与伦比的观看体验。
相比于其他直播平台,新浪体育在女排赛事的直播质量上具有显著的优势。首先,新浪体育提供实时高清的直播画面,确保观众能够清晰地看到每一个精彩瞬间。其次,平台还配备专业的解说团队,实时分析比赛动态,让观众不仅能享受到比赛的视觉盛宴,还能深入了解比赛的战术和球员表现。
想要观看女排比赛直播,观众只需在新浪体育的官方网站或移动端APP上搜索相关赛事。每场比赛前,新浪体育会提前发布直播预告,观众可以轻松找到今日的比赛安排。在比赛进行时,用户可以通过平台提供的实时评论和数据统计,全面了解比赛进程。
对于热爱女排的球迷而言,了解今日的比赛安排尤为重要。新浪体育不仅提供女排比赛的直播,还会列出当天的比赛对阵,帮助观众提前做好观看准备。无论是国家队的较量,还是俱乐部之间的对抗,观众都能在这里找到最新的赛程信息。
除了新浪体育,24直播网也是一个值得关注的女排赛事直播平台。该网站汇集了各类体育赛事,包括女排比赛。用户可以在24直播网找到不同赛事的直播链接,选择最适合自己的观看方式。此外,24直播网还提供多种互动功能,增加了观众的参与感。
随着女排运动在国内外的日益普及,直播技术的不断进步也将推动女排赛事的观赏体验向更高层次发展。未来,观众有望通过虚拟现实等新兴技术,体验更为身临其境的观看感受。同时,更多的国际赛事将通过直播平台与国内观众见面,让更多人领略女排的魅力。
女排直播不仅仅是观看比赛的渠道,更是球迷与运动员之间的桥梁。通过直播,观众能够与其他球迷分享对比赛的热情和感受,增强了社区的凝聚力。而新浪体育和24直播网等平台的出现,正是为广大女排爱好者提供了更为便捷和优质的观看体验。无论是赛场上的拼搏,还是观众的热情,女排的魅力都将在直播中不断延续。
- 责任编辑:
-
游戏商城个性化推荐系统的AI重构:精准洞察氪金偏好与理性消费边界
2026-10-19 19:47 星期一 -
2030年认知动态评估系统用于学习策略自适应修正
2026-10-19 19:47 星期一 -
2030年将建成仿生机器人开放式共创训练平台
2026-10-19 19:47 星期一 -
2030年轨道生活区部署独立能源与水循环系统
2026-10-19 19:47 星期一 -
立体三维围棋新玩法:全新AI棋类如何让传统平面博弈变得更烧脑、更炫酷?
2026-10-19 19:47 星期一 -
中国女子泰国遭绑架逃脱细节曝光
2026-10-19 19:47 星期一 -
盘点那些让你直呼“离谱”的全新AI航天科幻级奇葩功能!
2026-10-19 19:47 星期一 -
未来登月舱将在2028年完成地月间自主往返
2026-10-19 19:47 星期一 -
大模型在航天工程总体论证与多学科设计优化(MDO)中的智能化实践
2026-10-19 19:47 星期一
相关推荐 -
最新闻 Hot

 沪公网安备 31010502000027号
 中国互联网举报中心
 上海市互联网违法与不良信息举报中心


我要评论
请自觉遵守互联网相关的政策法规,共同营造“阳光、理性、平和、友善”的跟评互动环境。