
 观察员
-
欧冠最新消息_欧冠最新消息免费高清直播_欧冠最新消息在线观看免费高清直播 - 24直播网
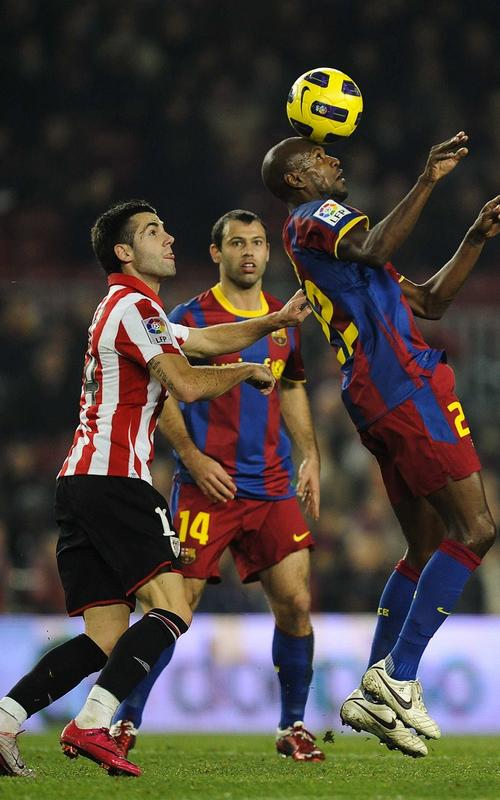
随着2023-2024赛季欧冠联赛的深入,各大球队都在为晋级淘汰赛而努力拼搏。最近的比赛中,许多强队如曼城、皇家马德里和巴萨等都展现出了强劲的实力,吸引了无数球迷的关注。近期的几场较量中,精彩的进球、关键的扑救以及战术的较量都成为了赛季的热门话题。
本赛季的欧冠联赛,各支球队在阵容上都进行了不同程度的调整。曼联在夏季转会中引入了几位年轻球员,期望借此增强球队的竞争力,而巴黎圣日耳曼则在明星球员转会风波中展现了出色的应对能力。同时,德甲球队拜仁慕尼黑也在本赛季表现出色,力争重返巅峰。各大球队的表现引发了媒体的广泛讨论,球迷们对于比赛的期待也愈发高涨。
每一轮的欧冠赛事都充满了戏剧性,精彩的进球和出色的表现总是让人难以忘怀。在JRS直播网上,球迷们可以轻松找到最新的比赛视频集锦,包括那些精彩的进球瞬间、门将的神奇扑救以及战术布置的精彩回放。这些视频不仅让球迷们能够重温比赛的精彩瞬间,也为分析球队表现和战术提供了便利。
对于热爱足球的观众来说,JRS直播网提供的实时直播服务无疑是一个福音。无论是欧洲顶级联赛还是其他重要赛事,用户都可以在平台上找到直播链接,第一时间观看比赛。此外,赛后分析栏目也为球迷们提供了专业的赛事解读与战术分析,帮助大家更深入地理解比赛的背后故事。
欧冠联赛不仅是球员们的舞台,也是球迷们交流的平台。在JRS直播网上,球迷们可以参与到评论区讨论,分享对比赛的看法和感受。无论是对某场比赛的分析,还是对未来对阵的预测,都是促进交流的好机会。通过这些互动,球迷们不仅能够增进对足球的理解,也能结识志同道合的朋友。
随着赛事的推进,欧冠联赛的紧张氛围愈发明显。各支球队都在为晋级下一轮而全力以赴,未来的比赛将更加精彩纷呈。球迷们可以期待各大豪门之间的对决,以及黑马球队可能带来的惊喜。无论是老牌劲旅还是新兴力量,大家都希望在这场足球盛宴中看到更多的精彩时刻。
- 责任编辑:
-
百度地图LBS商户详情页黄金关键词布局与真实评价引导术
2026-10-21 16:11 星期三 -
你敢信?当全新AI运动系统接管你的马拉松训练,成绩会飙升多少?
2026-10-21 16:11 星期三 -
女子不吃早晚饭减肥1个月胖100斤
2026-10-21 16:11 星期三 -
从“胖子”到“达人”:一个程序员用全新AI运动逆袭的真实故事
2026-10-21 16:11 星期三 -
可解释性AI(XAI)在临床辅助决策中的重要性与信任重建
2026-10-21 16:11 星期三 -
AI搜索时代页面加载速度与用户体验对SEO排名的决定性影响
2026-10-21 16:11 星期三 -
AI将于2030年前实现跨语言跨文化即时生成教学内容平台
2026-10-21 16:11 星期三 -
2026年深空测控系统将突破地球主控延迟限制技术瓶颈
2026-10-21 16:11 星期三 -
百度智能搜索与物联网(IoT)设备数据交互的未来SEO构想
2026-10-21 16:11 星期三
相关推荐 -
最新闻 Hot

 沪公网安备 31010502000027号
 中国互联网举报中心
 上海市互联网违法与不良信息举报中心


我要评论
请自觉遵守互联网相关的政策法规,共同营造“阳光、理性、平和、友善”的跟评互动环境。