 观察员
-
国际米兰比赛直播_国际米兰比赛直播体育直播免费观看_国际米兰比赛直播高清视频直播无插件-国际米兰比赛直播网
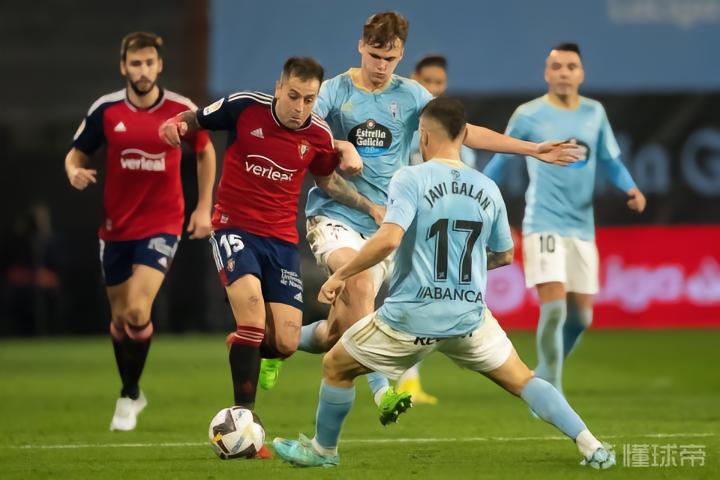
国际米兰,作为意大利足球的传统豪门之一,拥有悠久的历史和辉煌的成就。球队成立于1908年,凭借其独特的蓝黑色队服和激情四溢的比赛风格,赢得了全球亿万球迷的喜爱。无论是在意甲联赛、欧洲冠军联赛还是其他国内外赛事中,国际米兰始终展现出强大的竞争力和卓越的团队精神。
随着科技的发展,观看比赛的方式也越来越多样化。对于国际米兰的球迷而言,比赛直播是感受球队激情与魅力的重要途径。通过网络直播平台,球迷可以实时观看国际米兰的比赛,享受高质量的视觉体验。无论身处何地,只需一个设备和网络连接,就能与全球球迷一同体验比赛的紧张与刺激。
许多直播平台提供国际米兰比赛的免费观看服务,尤其是一些知名的体育直播网站,如24直播网。球迷们可以通过这些平台,轻松找到国际米兰的比赛直播通道,享受高清画质的视觉盛宴。这样的直播服务不仅方便了球迷,也让更多的人能够近距离感受足球的魅力。
对于那些无法实时观看比赛的球迷,比赛录像回放则成为了不可或缺的选择。通过观看回放,球迷们可以轻松重温国际米兰的精彩进球、关键瞬间和战术分析。许多平台提供赛后录像回放服务,让球迷不再错过任何激动人心的时刻,无论是经典的进球时刻还是紧张的比赛进程,都能在回放中再次体验。
24直播网作为一个专业的体育直播平台,致力于为球迷提供最新的比赛信息和高质量的直播服务。用户不仅可以找到国际米兰的比赛直播链接,还能获取球队的最新动态、球员数据和赛季统计等信息。这个平台为球迷提供了一个全面了解球队的窗口,让每位粉丝都能更加深入地了解自己喜爱的球队。
通过直播和录像回放,球迷们不仅能够感受到国际米兰在赛场上的拼搏与荣耀,也能通过不同的方式与其他球迷分享对球队的热爱。无论是激烈的比赛现场,还是赛后的视频回放,国际米兰都将继续在足球的舞台上书写传奇。通过24直播网等平台,球迷们将能够更方便地追逐自己的足球梦想,与国际米兰一同前行。
- 责任编辑:
-
传统航天的生死劫:全新AI航天如何逼迫传统巨头完成自救?
2026-10-30 23:49 星期五 -

量子化学模型将在2026年辅助优化靶点相容性评估
2026-10-30 23:49 星期五 -
数字化临床试验(DCT):AI如何自动化匹配患者与创新药临床试验
2026-10-30 23:49 星期五 -

消息称华为 Pura X Max 系列横阔折手机销量破 70 万台,标准版与典藏版差距明显缩小
2026-10-30 23:49 星期五 -
天津学生不吃压力
2026-10-30 23:49 星期五 -
深空探测通信延迟挑战:基于AI的自主导航与智能故障诊断
2026-10-30 23:49 星期五 -
深度解析:全新AI棋类算法芯片如何让一块普通木棋盘“活”过来?
2026-10-30 23:49 星期五 -
AI训练芯片将在2026年优先部署至工业与能源监测边缘侧核心
2026-10-30 23:49 星期五 -
瓶装水在开封后,多久会变质?
2026-10-30 23:49 星期五
相关推荐 -
最新闻 Hot
 沪公网安备 31010502000027号
 中国互联网举报中心
 上海市互联网违法与不良信息举报中心


我要评论
请自觉遵守互联网相关的政策法规,共同营造“阳光、理性、平和、友善”的跟评互动环境。