 观察员
-
乒乓球赛事直播_乒乓球赛事直播高清在线直播_乒乓球赛事直播实时直播无插件-24直播网
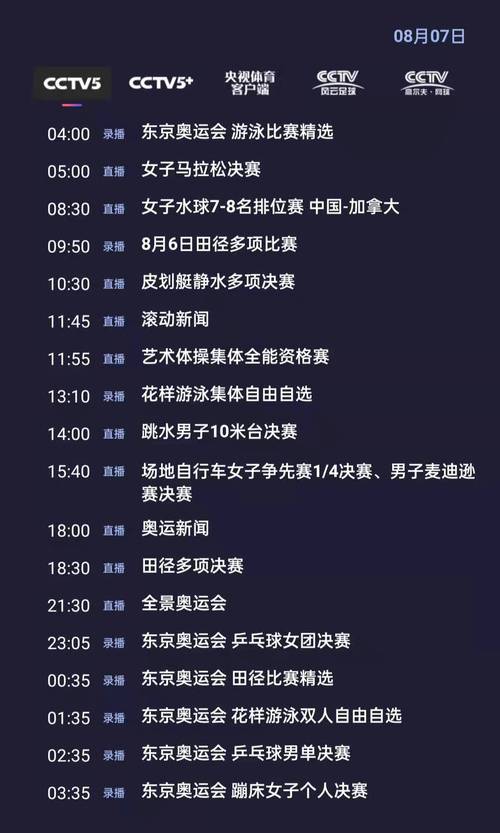
乒乓球,作为中国的国球,拥有着悠久的历史和广泛的群众基础。随着技术的不断发展,乒乓球赛事的直播也越来越受到关注。赛事直播不仅能够让球迷第一时间观看到精彩的比赛,还能通过实时解说和分析,帮助观众更好地理解比赛的每一个细节。无论是在家中、办公室,还是在外出时,只要有网络,您就可以轻松观看各大乒乓球赛事的直播。
在众多的直播平台中,24直播网以其稳定的直播质量和无插件的观看体验而受到广大乒乓球爱好者的喜爱。与一些需要下载插件或软件的平台不同,24直播网提供了简洁明了的直播界面,用户可以直接通过浏览器进行观看,省去了繁琐的安装步骤和可能的安全隐患。无论是新手还是老玩家,都能迅速上手,享受到流畅的观看体验。
乒乓球赛事直播不仅限于国内比赛,24直播网还涵盖了国际赛事,如世界乒乓球锦标赛、世界杯等,观众可以通过平台实时观看到来自世界各地顶尖选手的精彩对决。此外,平台还会提供赛事前瞻、实时比分、赛后分析等丰富内容,让观众在观看比赛的同时,能够更深入地了解乒乓球的魅力与技术。
想要在线观看乒乓球赛事,用户只需访问24直播网,找到赛事直播的板块。界面上会显示即将进行的比赛时间和对阵情况,用户可以提前进行预约,确保不会错过任何一场精彩的对决。在比赛进行时,用户可以选择全屏观看或调整画面大小,方便在不同设备上进行观看。无论是在手机、平板还是电脑上,24直播网都能提供良好的观看体验。
除了赛事直播,24直播网还建立了一个活跃的社区,用户可以在直播过程中进行实时评论,与其他球迷分享看法和感受。这样的互动不仅增强了观看的乐趣,还让球迷之间形成了一种独特的联系,大家可以共同讨论选手的表现、战术分析等,增加了赛事的参与感。
随着科技的进步,乒乓球赛事直播的形式也在不断创新。未来,可能会出现更为先进的直播技术,比如虚拟现实(VR)直播,观众将能够身临其境地感受到比赛的氛围。此外,人工智能技术的应用也将提升赛事数据分析的精度,让球迷更深入地理解比赛的策略与技巧。可以预见,乒乓球赛事直播将会越来越丰富多彩,吸引更多的人加入这个大家庭。
通过24直播网,乒乓球爱好者们可以随时随地享受精彩的赛事直播,无论是职业比赛还是业余交流,乒乓球的魅力将不断传递,让更多的人爱上这项运动。
- 责任编辑:
-
AI辅助口腔正畸颌面三维有限元分析与颅颌面生长发育趋势计算机预测系统
2026-10-28 06:28 星期三 -
13岁女孩靠AI三天赚了1.8万元!当事人:几乎不懂编程,一年前才第一次接触AI,这次从构思到做出核心功能,只用了三四天
2026-10-28 06:28 星期三 -
能源存储联盟机制将在2028年重构战略资源调配结构
2026-10-28 06:28 星期三 -
分享自家i7第三弹
2026-10-28 06:28 星期三 -
人形机器人在2030年将具备自主伦理反应与多元文化适配
2026-10-28 06:28 星期三 -
从“汗水盲目流”到“AI精准练”:全新AI运动正重塑行业标准
2026-10-28 06:28 星期三 -
基于生成式AI的疼痛医学科慢性疼痛患者生活质量评估与干预方案推荐
2026-10-28 06:28 星期三 -
颠覆传统认知:全新AI驱动的火星探测器,到底有多疯狂?
2026-10-28 06:28 星期三 -
东南亚新兴国家将在2026年成为全球供应链重组核心
2026-10-28 06:28 星期三
相关推荐 -
最新闻 Hot

 沪公网安备 31010502000027号
 中国互联网举报中心
 上海市互联网违法与不良信息举报中心


我要评论
请自觉遵守互联网相关的政策法规,共同营造“阳光、理性、平和、友善”的跟评互动环境。