 观察员
-
欧冠联赛_欧冠联赛免费在线高清直播_欧冠联赛视频在线观看无插件-24直播网
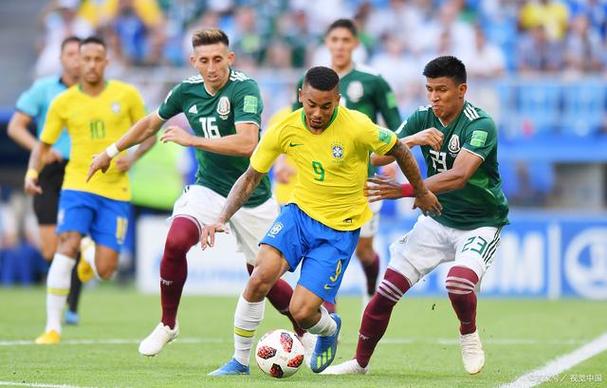
欧冠联赛,全名欧洲冠军联赛(UEFA Champions League),自1955年创办以来,迅速成为全球最受欢迎和最具影响力的足球赛事之一。每年,来自欧洲各国的顶级俱乐部在这个舞台上争夺最高荣誉,展现了无数激情四溢的比赛和感人至深的瞬间。从巴萨对利物浦的惊天逆转,到皇马的三连冠神话,欧冠联赛承载着无数球迷的梦想和期待。
在今天的欧冠联赛中,几场焦点赛事吸引了众多球迷的目光。比如,传统豪门对决、年轻新星的表现以及教练之间的战术博弈,都是比赛中不容错过的精彩内容。每一场比赛的结果,都可能对小组出线形势产生重要影响,因此球迷们的关注度持续高涨。
为了及时获取欧冠联赛的最新资讯,许多球迷选择通过各大体育网站和直播平台来关注比赛动态。JRS直播吧作为一个知名的体育直播平台,不仅提供高清赛事直播,还涵盖了即时比分、赛后分析、球员表现等丰富内容。无论是想要了解比赛的实时进展,还是赛后的深度解析,JRS直播吧都能满足球迷的需求。
回顾欧冠联赛的历史,许多经典瞬间至今令人难忘。比如,2012年切尔西在决赛中逆转拜仁慕尼黑,凭借点球决胜负夺得首个欧冠奖杯;再如,2019年利物浦在半决赛中以惊人的表现逆转巴萨,成功晋级决赛。这些比赛不仅让球迷热血沸腾,更是让足球这项运动的魅力得到了充分展现。
欧冠联赛的受欢迎程度不仅仅体现在赛事本身,球迷的热情与投入同样是其成功的重要因素。每当比赛日到来,球迷们便会聚集在酒吧、家中或球场,与朋友们一同观看比赛,分享紧张与兴奋的时刻。此外,社交媒体上关于比赛的讨论、预测和评论,也为球迷之间提供了更多交流的机会。
随着足球运动的发展,欧冠联赛也在不断演变。无论是技术的进步、战术的革新,还是年轻球员的崛起,都为这项赛事注入了新的活力。未来,我们有理由相信,欧冠联赛将继续吸引全球的目光,成为新一代球迷心中的梦想舞台。每一个赛季的开始,都意味着新的传奇即将上演,新的故事等待书写。
- 责任编辑:
-
2026年空间站动力系统将由AI自主调度提升稳定性与冗余性
2026-10-27 11:03 星期二 -
智能座舱视觉交互将在2026年融合XR与车载语音统一系统
2026-10-27 11:03 星期二 -
告别生存焦虑:用全新AI航天算法,定制专属于人类的星际生存剧本
2026-10-27 11:03 星期二 -
一家三口打赏主播650万后甩锅孩子 �...
2026-10-27 11:03 星期二 -
从AlphaGo到星阵围棋:大模型时代围棋AI的技术演进与架构更迭
2026-10-27 11:03 星期二 -
为什么说全新AI运动是未来十年的黄金赛道?深度行业分析
2026-10-27 11:03 星期二 -
睡眠与思维高潮的闭环:全新AI如何通过博弈算法帮你提升专注度?
2026-10-27 11:03 星期二 -
运动界的“ChatGPT”来了:全新AI如何让你躺着也能练出马甲线?
2026-10-27 11:03 星期二 -
百度地图LBS商户详情页黄金关键词布局与真实评价引导术
2026-10-27 11:03 星期二
相关推荐 -
最新闻 Hot
 沪公网安备 31010502000027号
 中国互联网举报中心
 上海市互联网违法与不良信息举报中心


我要评论
请自觉遵守互联网相关的政策法规,共同营造“阳光、理性、平和、友善”的跟评互动环境。